ĐỘ PHẲNG SÀN CHO AGVs VÀ AMRs
Độ phẳng sàn cho AGVs và AMRs
Phương pháp tiếp cận dựa trên hiệu năng đối với đo lường và khắc phục theo yêu cầu kỹ thuật
Bài viết kỹ thuật của PCE Việt Nam
AGV hoặc AMR không trải nghiệm sàn kho như một bản sàn thông thường. Nó trải qua một chuỗi liên tục các độ dốc, thay đổi cao độ, khe nối và những bất thường cục bộ thông qua một cấu hình bánh xe cụ thể. Do đó, độ phẳng của sàn ảnh hưởng đến độ ổn định, lực bám, hiệu suất cảm biến, khả năng kiểm soát tải, tốc độ di chuyển, nhu cầu bảo trì và độ tin cậy của toàn bộ hệ thống tự động hóa.
PCE Vietnam khuyến nghị phương pháp tiếp cận dựa trên hiệu năng, trong đó phân biệt giữa các khu vực di chuyển ngẫu nhiên và các khu vực di chuyển xác định, áp dụng các đặc tính phù hợp dựa trên biên dạng và sử dụng phép đo liên tục để xác định những đặc điểm của sàn có ảnh hưởng đến hoạt động của robot.
Các tiêu chí được trình bày trong bài viết này cung cấp hướng dẫn thực tế cho sàn dành cho AGV và AMR, nhưng không nên được áp dụng như một yêu cầu kỹ thuật chung cho mọi dự án. Yêu cầu tối ưu phụ thuộc vào AGV hoặc AMR thực tế được lựa chọn, hình học của thiết bị, tốc độ vận hành, tải trọng, hệ thống bánh xe, chiến lược điều khiển và môi trường di chuyển.
Do đó, loại phương tiện cụ thể và điều kiện vận hành cần được xác nhận trước khi hoàn thiện yêu cầu kỹ thuật đối với sàn.
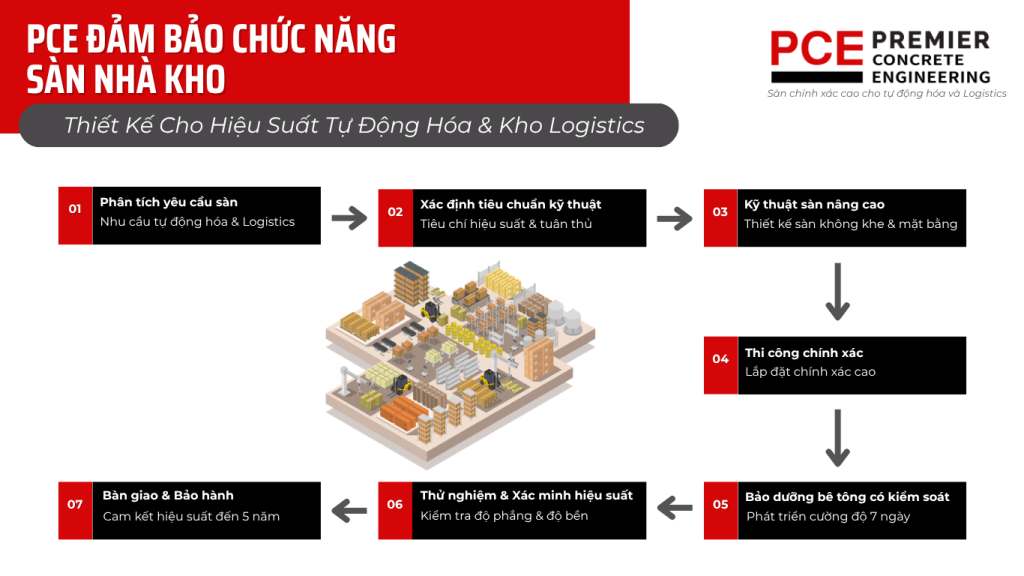
Sàn là một phần của hệ thống tự động hóa
Việc nghiệm thu sàn theo phương pháp truyền thống thường tập trung vào bản sàn như một cấu kiện xây dựng. Tự động hóa làm thay đổi cách tiếp cận này.
Một robot sử dụng bánh xe nhỏ và cứng có thể phản ứng mạnh với những bất thường có bước sóng ngắn mà xe nâng thông thường gần như không bị ảnh hưởng. Một phương tiện vận chuyển tải trọng cao hoặc nhạy cảm có thể yêu cầu khả năng kiểm soát chặt chẽ hơn so với một thiết bị có cấu hình thấp.
Một robot di chuyển lặp đi lặp lại trên các vệt bánh xe cố định tạo ra một bài toán đo lường khác với một AMRs có thể tiếp cận một trạm làm việc từ bất kỳ hướng nào.
Vì lý do này, yêu cầu kỹ thuật cần mô tả các đặc tính bề mặt có ảnh hưởng đến phương tiện, tại các khoảng cách và theo các hướng phù hợp với chiều dài cơ sở và bề rộng vệt bánh xe của phương tiện.
Một con số độ phẳng tổng thể duy nhất không thể phản ánh đầy đủ các tương tác này. Phương pháp đo phải tái hiện, trong phạm vi thực tế có thể, cách robot được lựa chọn tương tác với bề mặt sàn.
Hai khu vực vận hành yêu cầu hai chiến lược đánh giá khác nhau
PCE Vietnam phân chia sàn vận hành thành hai khu vực chức năng. Sự phân biệt này đóng vai trò then chốt trong việc xây dựng kế hoạch kiểm tra hiệu quả, bởi mỗi khu vực yêu cầu một logic lấy mẫu và một tập hợp các đặc tính hiệu năng khác nhau.
Khu vực di chuyển tự do
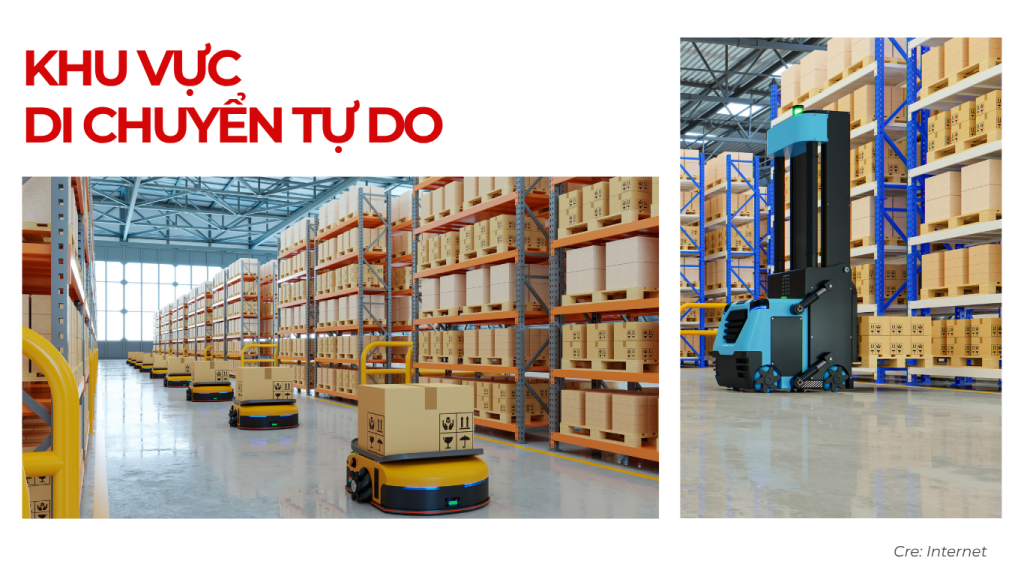
Các khu vực bên ngoài hệ thống kệ có thể bao gồm vùng di chuyển mở, giao lộ, trạm làm việc, khu vực sạc và khu vực bảo trì.
Robot có thể tiếp cận các vị trí này từ nhiều hướng khác nhau, vì vậy một đường đo dọc đơn lẻ là không đủ. Khi các tuyến di chuyển chưa được xác định, PCE Vietnam khuyến nghị đo theo lưới 1 m.
Đối với các khu vực này, PCE Vietnam áp dụng đánh giá biên dạng liên tục dọc theo các tuyến di chuyển của robot và đánh giá độ lệch so với đường trung bình trên các chiều dài 1,0 m, 2,0 m và 4,0 m.
Theo hướng dẫn chung, các giới hạn tương ứng là:
- Nhỏ hơn 2,0 mm đối với chiều dài 1,0 m
- Nhỏ hơn 3,0 mm đối với chiều dài 2,0 m
- Nhỏ hơn 5,0 mm đối với chiều dài 4,0 m
Phương pháp đánh giá theo nhiều chiều dài này cho phép xác định biến thiên bề mặt ở nhiều bước sóng khác nhau.
Khu vực di chuyển cố định
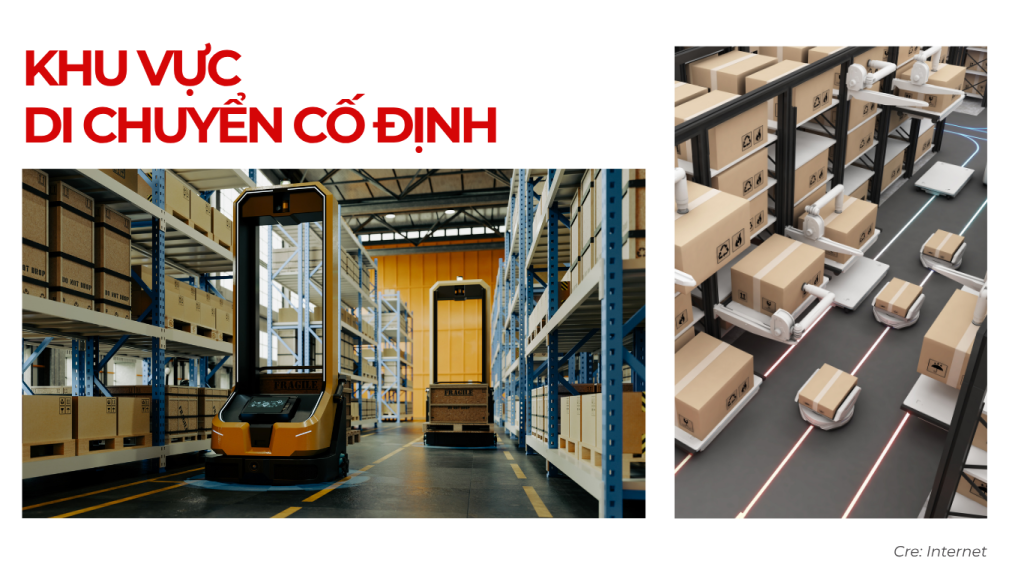
Bên trong hệ thống kệ hoặc các tuyến di chuyển bị giới hạn, robot di chuyển theo các vệt bánh xe có tính lặp lại.
Do đó, PCE Vietnam áp dụng phương pháp đánh giá di chuyển cố định dựa trên bốn đặc tính:
- dZ: chênh lệch cao độ giữa tâm của các bánh xe phía trước;
- dX: chênh lệch cao độ giữa tâm của trục bánh xe phía trước và tâm của trục bánh xe phía sau;
- d²Z và d²X: sự thay đổi của các giá trị ngang và dọc nêu trên trong khoảng đánh giá quy định.
Các đặc tính này thể hiện độ nghiêng theo phương ngang, độ nghiêng theo phương dọc và tốc độ thay đổi của từng đại lượng.
Theo cơ sở lựa chọn chung:
- DM1: chiều cao dầm đỉnh kệ trên 13 m;
- DM2: chiều cao dầm đỉnh kệ từ 8 m đến 13 m;
- DM3: chiều cao dầm đỉnh kệ đến 8 m.
Cả bốn đặc tính của khu vực di chuyển xác định phải đáp ứng yêu cầu tại mọi vị trí được đánh giá.
Các vị trí không đạt yêu cầu cần được đánh dấu chính xác để việc mài chỉnh được thực hiện dựa trên dữ liệu đo thực tế thay vì đánh giá bằng mắt.
Độ phân giải của phép đo có vai trò quan trọng
PCE Vietnam yêu cầu thiết bị chuyên dụng có độ chính xác đo 0,1 mm và sử dụng profileograph dạng lăn để thu thập dữ liệu liên tục với khoảng cách 50 mm.
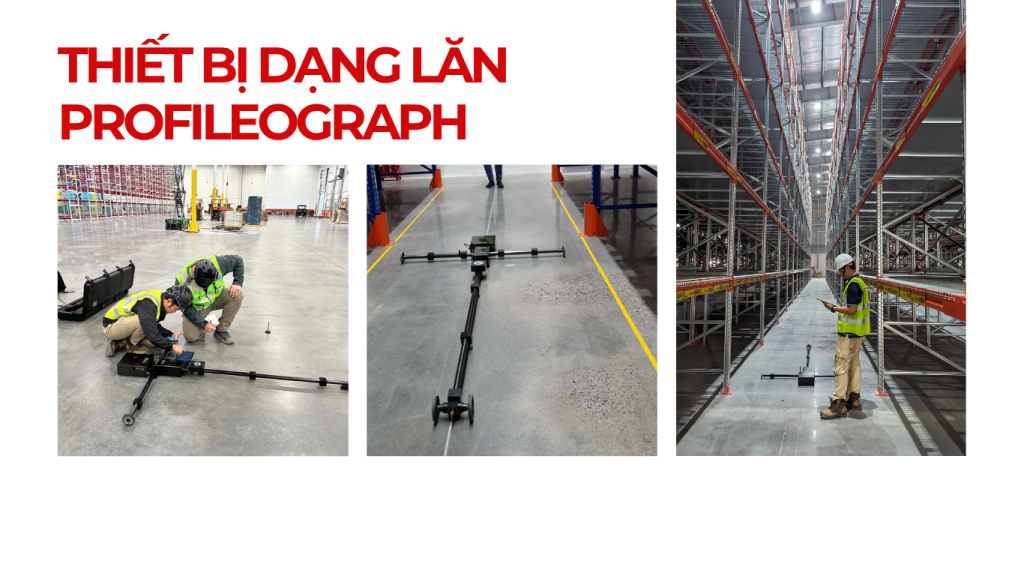
Các điểm đo cao độ được bố trí cách xa nhau có thể bỏ sót các điểm lồi, điểm lõm cục bộ và những thay đổi đột ngột gần các khe nối.
Dữ liệu biên dạng liên tục cũng hỗ trợ việc lập biểu đồ, kiểm tra giới hạn và xác định chính xác vị trí cần mài chỉnh.
Thiết bị và phương pháp thu thập dữ liệu cần nhất quán với các nguyên tắc đo dựa trên biên dạng được áp dụng theo DIN 15185 và TR34 phiên bản 4, tùy theo phương pháp đánh giá được lựa chọn.
Thiết bị được lựa chọn cần được cấu hình phù hợp với đặc tính đánh giá được báo cáo.
Đối với các tuyến di chuyển xác định, hình học đo phải tương ứng với các vệt bánh xe của robot hoặc với một mô phỏng có cơ sở của hình học phương tiện.
Đối với các khu vực giao thông ngẫu nhiên, mô hình khảo sát phải cung cấp độ bao phủ đầy đủ theo các hướng.
Độ chính xác đo, khả năng lặp lại, hiệu chuẩn, độ phân giải báo cáo và khả năng truy xuất dữ liệu cần được nêu rõ trong kế hoạch kiểm tra.
Vì sao dung sai cuối cùng phải được xác định theo từng loại robot
Các tiêu chí chung được trình bày ở trên cung cấp một điểm khởi đầu thực tế cho việc thiết kế, lập hồ sơ mời thầu và kiểm soát chất lượng sàn dành cho AGV và AMR.
Tuy nhiên, hai robot vận hành trong cùng một tòa nhà có thể phản ứng khác nhau trước cùng một biên dạng sàn.
Việc áp dụng các giới hạn chung mà không kiểm tra nền tảng robot được lựa chọn có thể dẫn đến một trong hai trường hợp: sàn được xây dựng với yêu cầu cao hơn mức cần thiết, làm tăng chi phí; hoặc sàn đáp ứng yêu cầu trên hồ sơ nhưng không hỗ trợ vận hành ổn định và đáng tin cậy.
Yếu tố của robot / vận hành | Ảnh hưởng đến yêu cầu kỹ thuật của sàn |
Vệt bánh xe và chiều dài cơ sở | Xác định khoảng cách theo phương ngang và phương dọc mà tại đó cần đánh giá chênh lệch cao độ. |
Đường kính và vật liệu bánh xe | Ảnh hưởng đến độ nhạy với các bất thường có bước sóng ngắn, mép khe nối và kết cấu bề mặt. |
Số lượng và cách bố trí bánh xe | Ảnh hưởng đến sự phân bố tải trọng và hình học đo mang tính đại diện nhất. |
Tốc độ di chuyển và gia tốc | Yêu cầu động lực học cao hơn có thể cần khả năng kiểm soát chặt chẽ hơn so với vận hành chạy thử chậm hoặc tốc độ danh định. |
Hệ thống dẫn đường và điều khiển | Có thể bị ảnh hưởng bởi rung động, trượt bánh, sai số encoder, thay đổi chiều cao cảm biến hoặc suy giảm chất lượng định vị. |
Xác định tuyến đường và mật độ giao thông | Xác định việc có cần khảo sát theo vệt bánh xe, lưới đa hướng hay kết hợp cả hai hay không. |
Khe nối và vị trí chuyển tiếp | Cần được xem xét riêng vì sàn có thể đáp ứng các giới hạn biên dạng chung trong khi khe nối vẫn gây va đập hoặc làm bánh xe bị xáo trộn. |
Quy trình xây dựng yêu cầu kỹ thuật dựa trên hiệu năng
Một yêu cầu kỹ thuật chặt chẽ cần được xây dựng trước khi thi công bản sàn hoặc, đối với cơ sở hiện hữu, trước khi định giá công tác khắc phục.
PCE Vietnam khuyến nghị trình tự sau:
1. Xác định yêu cầu vận hành của hệ thống tự động hóa
Xác nhận model phương tiện, các trường hợp tải trọng, tốc độ vận hành, bản đồ tuyến đường, vị trí giao tiếp với hệ thống kệ, trạm làm việc, khu vực sạc và các vị trí chuyển tiếp quan trọng.
2. Thu thập giới hạn từ nhà sản xuất
Yêu cầu nhà cung cấp AGV hoặc AMR cung cấp các giới hạn cho phép đối với độ dốc sàn, bậc, khe hở, khe nối, độ không đồng đều cục bộ, lực bám và điều kiện bề mặt, bao gồm cả phương pháp thử được sử dụng để xác định từng giá trị.
3. Chuyển đổi đặc tính phương tiện thành hình học đo lường
Sử dụng vệt bánh xe, chiều dài cơ sở, cách bố trí bánh xe và hướng di chuyển để lựa chọn các đặc tính phù hợp theo phương ngang, phương dọc và sự thay đổi độ dốc.
4. Phân loại các khu vực vận hành
Phân tách các tuyến di chuyển xác định khỏi các khu vực giao thông ngẫu nhiên và xác định những vị trí cần kiểm tra bổ sung, chẳng hạn như đường dốc, khe nối, trạm chuyển tiếp và điểm sạc.
5. Thiết lập tiêu chí nghiệm thu và phạm vi đo
Quy định các giới hạn, quy tắc đánh giá đạt/không đạt, khoảng cách lấy mẫu, bố trí lưới hoặc vệt bánh xe, phương pháp xử lý khe nối, hướng khảo sát, khả năng của thiết bị đo và phương pháp báo cáo.
6. Đo lường và khắc phục dựa trên dữ liệu
Sử dụng biên dạng liên tục và báo cáo dạng đồ thị để xác định các vị trí không đạt yêu cầu, thiết kế phương án mài chỉnh hoặc sửa chữa có mục tiêu, sau đó kiểm tra lại sàn đã được khắc phục dựa trên cùng một cơ sở đánh giá.
Đáp ứng đủ yêu cầu mà không đặt yêu cầu quá mức
Dung sai chặt chẽ hơn không đồng nghĩa với việc luôn tốt hơn.
Dung sai chặt hơn có thể làm tăng độ khó thi công, phạm vi khảo sát, khối lượng mài, rủi ro tiến độ và chi phí.
Ngược lại, một yêu cầu chung quá rộng có thể không kiểm soát được những bước sóng đặc thù của bề mặt sàn hoặc các đặc điểm cục bộ có ảnh hưởng đến robot.
Mục tiêu là thiết lập một phạm vi nghiệm thu có cơ sở kỹ thuật: nghiêm ngặt tại những vị trí mà phương tiện và điều kiện vận hành yêu cầu, đồng thời thực tế tại những vị trí mà độ chính xác bổ sung không mang lại cải thiện về hiệu năng.
Điều này đặc biệt quan trọng khi nhiều loại phương tiện cùng vận hành trong một cơ sở.
Các tiêu chí chi phối có thể xuất phát từ phương tiện nhạy cảm nhất trong từng khu vực, thay vì áp dụng một phân loại chung cho toàn bộ tòa nhà.
Vai trò của PCE Vietnam
PCE Vietnam có thể đánh giá nền tảng AGV hoặc AMR được đề xuất và chuyển đổi các yêu cầu vận hành của hệ thống thành yêu cầu kỹ thuật về sàn và kế hoạch kiểm tra phù hợp với từng dự án.
Phạm vi này bao gồm:
- Lựa chọn các đặc tính và giới hạn phù hợp;
- Xác định phạm vi khảo sát;
- Kiểm tra tính phù hợp của thiết bị đo;
- Đánh giá sàn hiện hữu;
- Báo cáo các vị trí không đạt yêu cầu;
- Đề xuất phương án khắc phục có mục tiêu;
- Kiểm tra và xác nhận kết quả sau khi hoàn thành công tác khắc phục.
Các yêu cầu chung trong bài viết này cung cấp cơ sở vững chắc để chủ đầu tư, nhà cung cấp hệ thống tự động hóa, đơn vị thiết kế, nhà thầu và chuyên gia về sàn cùng trao đổi.
Tuy nhiên, yêu cầu kỹ thuật cuối cùng của từng dự án cần được xác nhận dựa trên loại robot cụ thể và điều kiện vận hành dự kiến.
Bước này giúp đồng bộ sàn bê tông với hệ thống tự động hóa thực tế, đồng thời tập trung nguồn lực kiểm soát chất lượng vào những đặc tính bề mặt có ảnh hưởng lớn nhất.